

Forschungsthemen
In der Abteilung "Kognitive Produktionssysteme" konzentrieren wir uns darauf, fortschrittliche Steuerungs- und Vorhersagealgorithmen zu entwickeln und anzuwenden, um Probleme im Zusammenhang mit Robustheit und Zuverlässigkeit in Produktionssystemen anzugehen. Gleichzeitig stellen wir sicher, dass das gesamte System flexibel bleibt und sich an Prozessänderungen anpassen kann. Um die Robustheit, Zuverlässigkeit und Flexibilität gleichzeitig zu verbessern, setzen wir Methoden des maschinellen Lernens und der künstlichen Intelligenz ein, einschließlich dem verstärkenden Lernen, mehrschichtigen Perzeptronen und anderem.
Die Forschungsthemen des Bereichs sind im Einzelnen:
- Entwicklung und Anwendung von Verfahren des maschinellen Lernens im industriellen Umfeld
- Architekturen und Algorithmen für die kognitive Robotik und Automatisierungstechnik
- Integration cyber-physischer und kognitiver Produktionsmittel in vernetzten Wertschöpfungssystemen
- Sicherer, zuverlässiger und nachvollziehbarer Einsatz von künstlicher Intelligenz in der Produktion
- Physik-informiertes maschinelles Lernen und dateneffiziente künstliche Intelligenz in der Produktion
- Physics-Informed maschinelles Lernen und Data-Efficient künstliche Intelligenz in der Produktion

Im Vorhaben DigiAutoFab wird das Ziel verfolgt, die gesamte Prozesskette für additiv gefertigte Kunststoffbauteile im Pulverbettschmelzverfahren mit Laser (PBF-LB/P) durchgängig zu digitalisieren. Dies umfasst alle Schritte von der Konstruktion über die Fertigungsvorbereitung und -durchführung bis hin zu nachgelagerten Prozessen.
Durch diese durchgängige Digitalisierung soll insbesondere eine vollständige Rückverfolgbarkeit von Bauteilen ermöglicht sowie systematisch Prozesswissen aufgebaut werden. Auf dieser Basis können Methoden des maschinellen Lernens eingesetzt werden, um Verarbeitungsparameter effizient zu optimieren und die Reproduzierbarkeit sowie Übertragbarkeit zwischen unterschiedlichen Anlagen zu verbessern.
Ein zentraler Baustein ist dabei der Aufbau eines digitalen Zwillings, der es erlaubt, Design- und Auslegungsprozesse effizient zu gestalten und datengetriebene Modelle in den Gesamtprozess zu integrieren. Dadurch wird die wirtschaftliche Nutzung additiver Fertigungsverfahren, insbesondere im Automobilbereich für Vorserien- und Ersatzteile, deutlich erweitert.
Teilaufgabe des IFF: Oberflächennachbearbeitung
Im Rahmen des Projekts übernimmt das IFF eine spezifische Teilaufgabe im Bereich der Oberflächennachbearbeitung additiv gefertigter Bauteile.
Dabei handelt es sich um einen chemischen Prozess, bei dem die Oberflächenqualität gezielt verbessert wird. Der Prozess läuft in mehreren Schritten ab:
- Einbringen der Bauteile in eine Vakuumkammer
- Einleitung von Lösungsmitteldampf
- Kondensation des Dampfes auf der Bauteiloberfläche (Glättungseffekt)
- Mehrfache Wiederholung dieses Eindampfungsprozesses
- Abschließende Trocknung zur Entfernung verbleibender Lösungsmittel
Die zentrale Fragestellung des Vorhabens besteht darin, zu untersuchen, wie sich die Oberflächenqualität in Abhängigkeit von den gewählten Prozessparametern verändert.
Konkret wird die relative Oberflächenänderung 𝑅 modelliert als Funktion von:
- der Anzahl der Eindampfungszyklen 𝑊
- der Dauer jedes Zyklus 𝑇
Ziel ist es, ein Modell zu entwickeln, das diesen Zusammenhang effizient beschreibt und eine zuverlässige Vorhersage ermöglicht.
Methodischer Ansatz: PI-VIDON
Zur Lösung dieser Problemstellung wird ein Physics-Informed Variable Input Deep Operator Network (PI-VIDON) eingesetzt. Die Eingabe basiert auf den Prozessparametern 𝑊 und 𝑇, aus denen sich zeitabhängige Messdaten – insbesondere Druckverläufe – ergeben. Eine besondere Herausforderung besteht darin, dass die Länge dieser Messdaten abhängig von den Prozessparametern variiert.
Daher wird ein Variable Input DeepONet verwendet, bei dem die Anzahl der Branch-Eingaben dynamisch angepasst wird. Dadurch können Informationsverluste vermieden und die Vorhersagegenauigkeit verbessert werden.
Die Modellarchitektur besteht aus:
- Branch-Netz: Verarbeitung der Messdaten (z. B. Druckverläufe)
- Trunk-Netz: Modellierung der zeitlichen Abhängigkeit
- Output-Netz: Kombination beider Repräsentationen zur Vorhersage
Zusätzlich wird physikalisches Wissen in den Trainingsprozess integriert. Dies erfolgt über eine kombinierte Loss-Funktion:
- Data Loss: Anpassung an Messdaten
- Initial Loss: Berücksichtigung von Anfangsbedingungen
- Physics Loss: Einbindung physikalischer Gesetzmäßigkeiten (z. B. Differentialgleichungen)
Ergebnisse
Die Ergebnisse zeigen, dass das entwickelte Modell den Zusammenhang zwischen Prozessparametern und Oberflächenänderung zuverlässig abbilden kann. Besonders hervorzuheben ist, dass bereits mit einer vergleichsweise geringen Datenmenge eine robuste Modellleistung erreicht wurde, was den positiven Einfluss der Integration physikalischen Vorwissens unterstreicht.
Obwohl das verwendete physikalische Modell nicht anlagenspezifisch ist, gelingt es dem Ansatz, das reale Systemverhalten präzise zu erfassen. Insgesamt zeigt sich eine gute Generalisierungsfähigkeit, wodurch der Ansatz ein hohes Potenzial für den praktischen Einsatz in der additiven Fertigung bietet.
Die produzierende Industrie und ihre Kunden legen zunehmend Wert auf hohe Qualitätsstandards. Anstelle der manuellen Qualitätsprüfung, die ineffizient und fehleranfällig sein kann, setzen einige Branchen verstärkt auf automatisierte Prüfungen, z.B. mithilfe von Methoden des maschinellen Lernens (ML). Es fehlen jedoch immer noch geeignete Standards und Entwicklungsmethoden, um die Eignung und Qualifizierung eines ML-basierten KI-Systems nachzuweisen. So verhindern Bedenken hinsichtlich der Zuverlässigkeit oder Genauigkeit der auf ML basierenden KI-Systeme bisher deren breiten industriellen Einsatz.
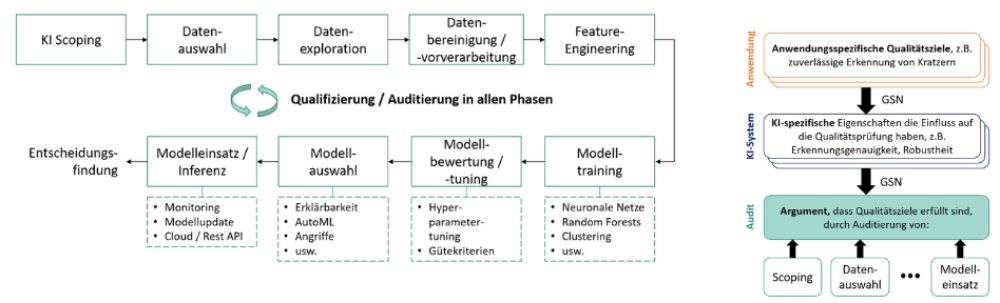
Ziel des Projekts ist die Entwicklung eines Software-Frameworks für die Qualifizierung bzw. Auditierung von ML-basierten KI-Systemen in der industriellen Qualitätsprüfung. Das Framework besteht dabei aus einem Vorgehensmodell samt softwaregestützter Methoden und Werkzeuge, die es ermöglichen (a) Prüf- und Bewertungskriterien zu ermitteln und zu formulieren sowie (b) das KI-System entlang dieser Kriterien abzunehmen. Das Framework soll modular gestaltet sein, sodass eine einfache Integration und Erweiterung von Prüf- bzw. Auditierungsmodulen möglich wird. Das Framework soll insbesondere kleine und mittelständische Unternehmen (KMU) dazu befähigen, fremdbezogene KI-Systeme zu qualifizieren, um so auch ohne eigene KI-Fachkräfte die Leistungsfähigkeit bewerten zu können. Das Framework soll auch für KI-Dienstleister zur Selbstauskunft oder für unabhängige Prüfinstanzen zur Zertifizierung einsetzbar sein.
In diesem Vorhaben wird für die verschiedenen Entwicklungsphasen eines KI-Systems eine systematische Ermittlung und Formulierung von anwendungs- und KI-spezifischen Prüf- und Bewertungskriterien vorgeschlagen, basierend auf sogenannten Argumentationsstrukturen. Kernelement der Argumentationsstruktur ist das Hauptziel, welches durch das KI-System zu erreichen ist , etwa, dass eine bestimmte Pseudofehlerrate nicht unterschritten wird. Zur weiteren Strukturierung kann dieses Hauptziel in Unterziele oder zu erfüllende Kriterien aufgegliedert werden. Zudem sind alle getroffenen Annahmen und Kontextinformationen in die Argumentationsstruktur zu integrieren. Um ein strukturiertes Argument zur Erfüllung des Hauptziels bereitstellen zu können, erfasst die Argumentationsstruktur auch die dafür erforderlichen und zu erbringenden system- oder prozessbezogenen Nachweise. Die Argumentationsstruktur soll bei der Auditierung des KI-Systems entlang der verschiedenen Entwicklungsphasen herangezogen werden. Daher soll in diesem Vorhaben ein computergestütztes Assistenzsystem als Bestandteil des Software-Frameworks zur unterstützenden Erstellung von Argumentationsstrukturen entwickelt werden, welches sich auf vorgefertigten, dem Anwendungskontext der Qualitätsprüfungen entsprechenden Templates stützt und die erstellte Argumentationsstruktur zentral verwaltet. Hierfür soll eine computergestützte Auditierungsplattform entwickelt werden.
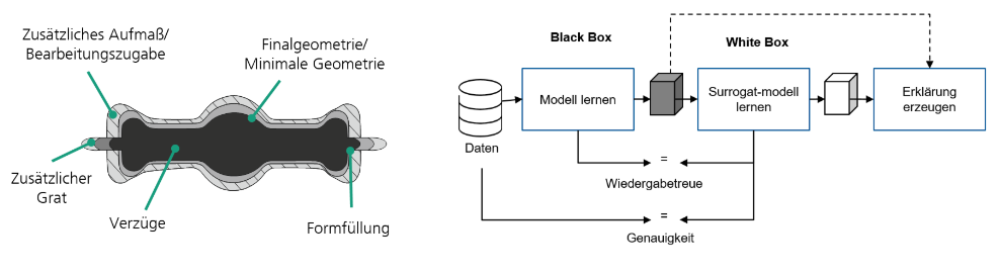
Prozesse der Warmmassivumformung unterliegen vielen Größen und Randbedingungen. Der Schmiedevorgang ist dabei empfindlich gegenüber wechselwirkenden Prozessschwankungen oder eine instabile Prozessführung. So kommt es vor allem bei Schwankungen bei den Einlegetemperaturen oder beim Aufbringen des Schmierstoffs zur Unterfüllung und das Bauteil wird als Ausschuss bewertet. Massenzugabe sorgen beim Gesenkschmieden für einen stabileren Prozess. Dabei entstehen Grate, die später mit viel Energieaufwand entfernt werden müssen und zusätzlichen Materialaufwand erfordern. Die Prozessstabilisierung durch eine Gratausformung wirkt sich somit negativ auf den Material- und Energiebedarf aus. Viele Geometrien sind zudem anfällig gegenüber Verzügen, die außerhalb der zulässigen Toleranz weitere Nachbearbeitungen erfordern. So beeinflussen Schwankungen in den Prozessparametern und unbekannte Wechselwirkungen die Qualität der Teile.
Das Ziel des Forschungsvorhabens besteht in der Verbesserung von Qualitätsmerkmalen im Gesenkschmiedeprozess durch ein besseres Verständnis der Wechselwirkungen. Dabei sollen datenbasierte Modelle in Kombination mit globalen Erklärbarkeitsverfahren helfen, bislang unverstandene Korrelationen und Prozessschwankungen zu identifizieren. Damit können Ansätze entwickelt werden, die durch ein angepasstes Wirkflächendesign auch mit geringeren Sicherheitsfaktoren wie Grat oder Aufmaße eine Prozessstabilisierung erlauben. Um dies zu erreichen, wird zunächst das Domänenwissen gesammelt und kondensiert, Bauteilqualitätsdaten und Prozessdaten werden automatisiert generiert, um Referenzdatensätze zu erzeugt. Anhand dieser Daten wird ein maschinelles Lernverfahren entwickelt, das anhand von Prozessdaten Vorhersagen über Qualitätsmerkmale treffen kann. Schließlich wird ein White-Box-Modell zur Identifikation von Prozessgrößen entwickelt, die die Bauteilqualität beeinflussen. Damit soll in Zukunft das Wirkflächendesign für den vorliegenden Prozess optimiert werden und die Übertragbarkeit auf andere Gesenkschmiedeprozesse erreicht werden.
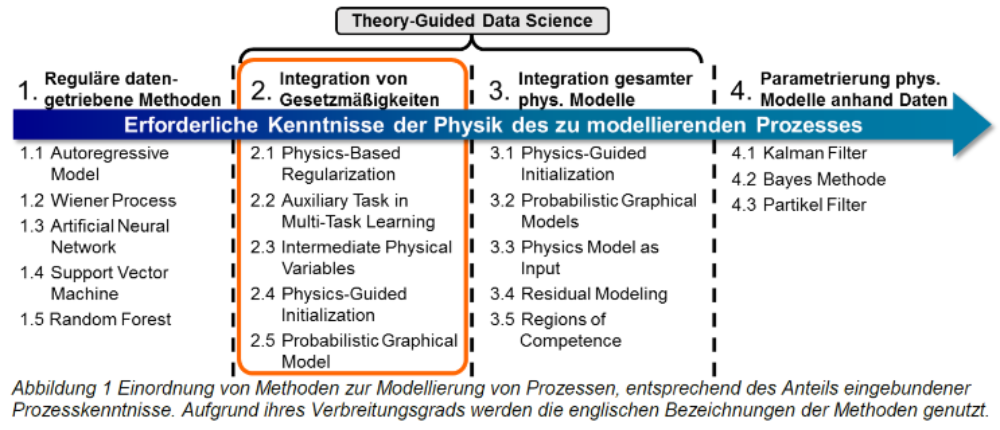
Das Fachgebiet Prognostics and Health Management (PHM) befasst sich mit der Diagnose des aktuellen Degradationszustands technischer Systeme sowie mit der Prognose der weiteren Entwicklung dieses Zustands. Ziel ist die Bereitstellung von Informationen, welche im Rahmen des Health Managements für die Planung und Koordination von Instandhaltungsprozessen oder Systemanpassungen eingesetzt werden. Die Methoden für die Zustandsdiagnose und -prognose werden in der Literatur meist in physikalisch modellbasierte Methoden, datengetriebene Methoden und hybride Methoden unterteilt. Letztere dienen dazu, Unzulänglichkeiten rein datengetriebener Methoden zu kompensieren, indem Kenntnisse über das betrachtete System einbezogen werden, die jedoch als unzureichend für eine ganzheitliche Modellierung des Systems gelten. Denn in der Regel sind grundlegende Kenntnisse über das System und über die Gesetzmäßigkeiten seines Degradationsprozesses vorhanden. Dieser Forschungszweig wird als Theory-Guided Data Science (TGDS) bezeichnet und zielt insbesondere auf die Verminderung der Defizite datengetriebener Methoden ab.
Das Ziel des Forschungsvorhabens ist die Integration von bei PHM anwendungsübergreifend vorliegenden Gesetzmäßigkeiten bzw. Randbedingungen in datengetriebene Methoden zur Zustandsdiagnose und -prognose. Ein Beispiel hierfür ist dass das betrachtete technische System über keine Möglichkeit der Selbstheilung verfügt. Diese überwiegend auftretende Eigenschaft führt dazu, dass der Degradationszustand des Systems monoton zunehmend sein muss. Die Integration derartiger Vorkenntnisse soll eine Verbesserung der Extrapolation in Bereiche mit wenigen oder keinen Trainingsdaten sowie die Einhaltung von Gesetzmäßigkeiten des zu modellierenden Systems ermöglichen. Die dabei zu verfolgenden Ansätze sind Physics-Based Regularization, Auxiliary Task in Multi-Task Learning, Intermediate Physical Variables und Physics-Guided Initialization (siehe Abbildung 1). Während theoretische Vorarbeiten bereits existieren, werden im Rahmen des Forschungsvorhabens dedizierte Lösungen für den Bereich PHM entwickelt, die aufgrund des zentralen Fokus, die anwendungsübergreifende Charakteristik der Gesetzmäßigkeiten zu berücksichtigen, eine entsprechende Breitenwirkung aufweisen.
Abgeschlossene Projekte
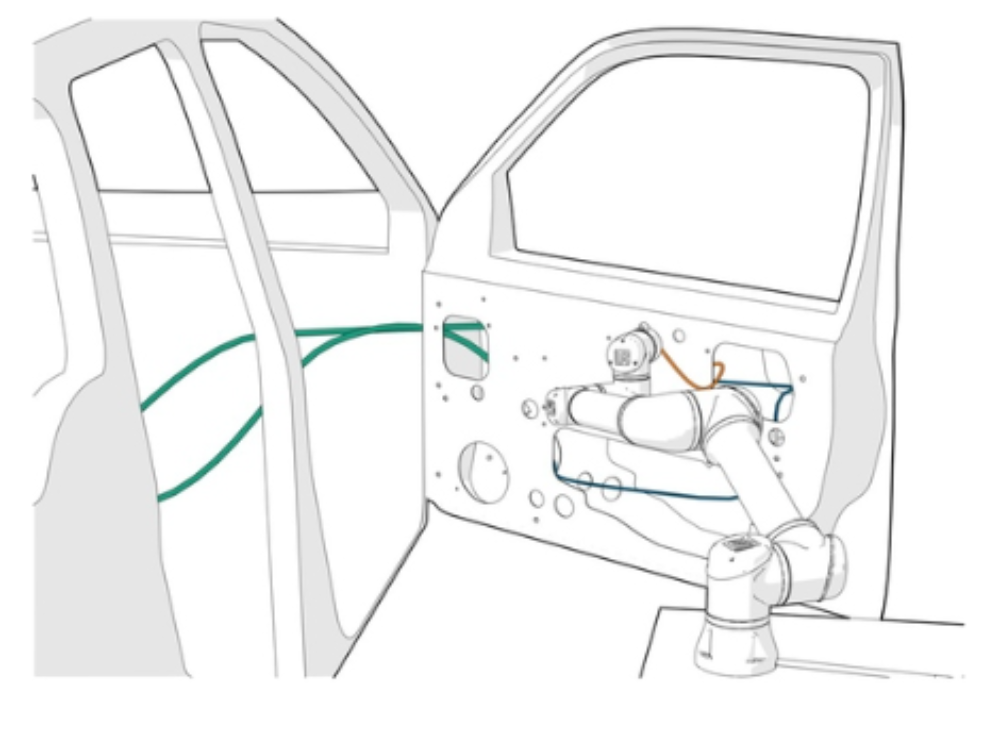
Biegeschlaffe Bauteile wie Kabel und Kabelbäume haben bei der Produktion von Elektrofahrzeugen eine zentrale Rolle. Sie sind aber mangels robuster Prozesse bislang nicht automatisiert handhabbar. Im Projekt "RoboCable" werden daher neuartige KI-Methoden für die robotergestützte Handhabung bzw. Manipulation biegeschlaffer Bauteile erforscht.
Im Projekt wird eine Kombination folgender Technologien betrachtet:
- Lageschätzung filigraner biegeschlaffer Bauteile mittels optischer Sensoren
- modellbasiertes Matching von Sensordaten und digitalem Bauteilmodell
- skillbasierte Roboterprogrammierung zur Umsetzung komplexer und kraftgeregelter Bewegungen
- KI-basierte Auswahl und Parametrierung geeigneter Roboterskills
- Reinforcement Learning für die Robotersteuerung
- Einsatz einer Physik-Simulationsumgebung als Digitaler Zwilling der Produktion
Durch diese Kombination erlernt der Roboter neue Montagetätigkeiten virtuell in der Simulationsumgebung, um den hohen Varianzen biegeschlaffer Bauteile und inhärenten Prozessunsicherheiten Rechnung zu tragen. Laufende Aufgaben können parallel dazu unterbrechungsfrei ausgeführt werden. Im Sinne einer VISION ZERO werden Programmier-, Stillstands- und Anlaufzeiten sowie Defekte minimiert.
Das Projekt ist am 01.Januar 2023 im Rahmen des InnovationsCampus Mobilität der Zukunft ICM gestartet.
Universität Stuttgart: Institut für Steuerungstechnik der Werkzeugmaschinen und Fertigungseinrichtungen (Prof. Verl) https://www.isw.uni-stuttgart.de/
KIT Karlsruhe: Institut für Industrielle Informationstechnik (Prof. Heizmann) https://www.iiit.kit.edu/index.php
Fraunhofer IPA Stuttgart: Abteilung Roboter- und Assistenzsysteme (Dr. Kraus) https://www.ipa.fraunhofer.de/de/Kompetenzen/roboter--und-assistenzsysteme.html
Der KI-Online-Kurs aus dem Projekt AKIPro vermittelt anwendungsorientiertes Wissen zur KI in der industriellen Produktion und hilft dabei, diese Technologie in die Praxis zu bringen. Er wurde an den KI-Campus übergeben und ist nun auf dieser Lernplattform verfügbar. Geplant ist, das Angebot auch in Lehrveranstaltungen des IFF sowie Formate des Campus Schwarzwald zu integrieren. Das Besondere: Der KI-Kurs steht nicht nur Studenten und Fachexperten, sondern allen Interessierten offen.
Die nachhaltige Wiederaufarbeitung/Refabrikation von Gerätekomponenten erfordert einen hohen manuellen Arbeitsaufwand. Während die Neuproduktion von einer hohen Normierung der Komponenten in jedem Produktionsschritt profitiert, wirkt sich bei der Refabrikation der Verschleiß jeder Komponente sehr unterschiedlich auf Form oder Oberflächeneigenschaften aus. Dies erschwert die Automatisierung massiv und macht die Neuproduktion – obwohl deutlich weniger nachhaltig – wirtschaftlicher. Gleichzeitig besteht die Herausforderung eines zunehmenden Fachkräftemangels, weshalb es einen großen Bedarf an Automatisierungslösungen im Bereich der Refabrikation gibt.
Dieses Vorhaben bringt Nachhaltigkeit und Wirtschaftlichkeit durch künstliche Intelligenz (KI) in Einklang. KI erlaubt eine automatisierte individuelle Anpassung der Bearbeitung eines Werkstücks. Dies macht die Automatisierung einsetzbar und die Refabrikation im freien Markt gegenüber der Neuproduktion wettbewerbsfähig. Das KI-basierte Bearbeitungssystem verbindet Sensoren für die Objektvermessung und Sichtprüfung mit ausführenden Robotern und passenden Bearbeitungswerkzeugen sowie einem intuitiven Interaktionssystem für den Menschen. Die Aufgabenplanung und kraftgeregelte Bearbeitung durch den Roboter nutzen modernste Methoden des maschinellen Lernens.
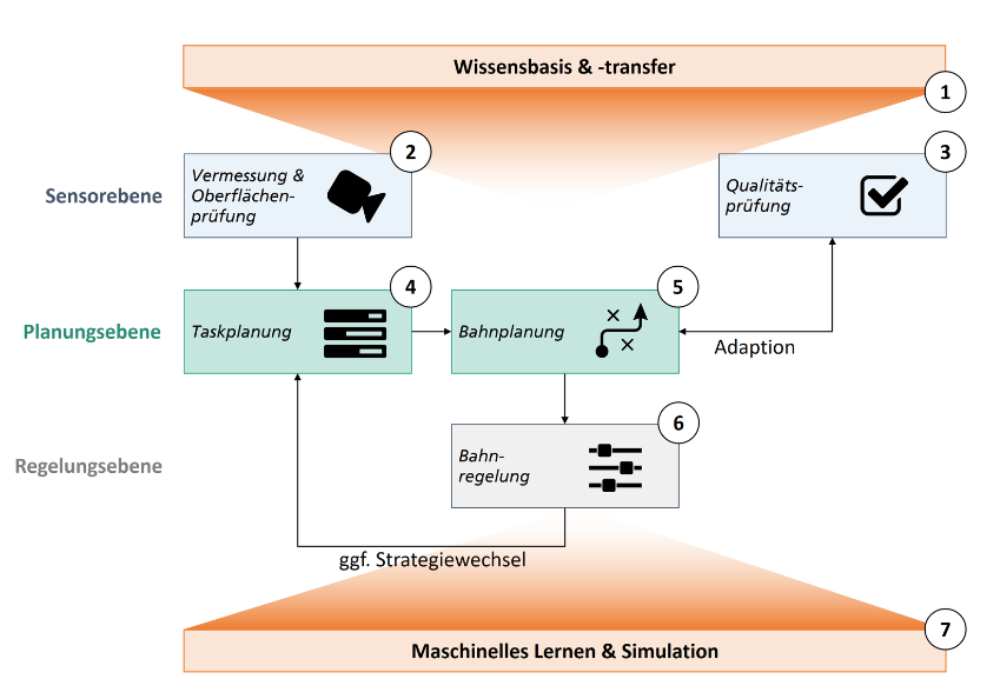
Mit dem derzeitigen Stand der Technik ist eine sehr häufige manuelle und damit teure Adaption von Roboterprogrammen notwendig, so dass der Betrieb nicht wirtschaftlich gestaltet werden kann. Roboter sollen nun in die Lage versetzt werden, sich eigenständig für die Bearbeitungsaufgabe zu programmieren und einzurichten. Konkret besteht das Bearbeitungssystem aus verschiedenen miteinander interagierenden Modulen (siehe Abbildung). Über eine Wissensbasis kann Domänen- und Expertenwissen in Form einer Ontologie und in einer Task-Bibliothek abgelegt und in die Robotersteuerung eingebracht werden (1). Sensoren vermessen das zu bearbeitende Werkstück. Auf der Grundlage der Messwerte können Abweichungen vom Normzustand des Werkstücks ermittelt werden (2). Während des Bearbeitungsvorgangs werden mittels der Sensorik fortwährend der Werkstückzustand und die Bearbeitungsqualität gemessen und bewertet (3). Die Taskplanung legt die abstrakten Bearbeitungstätigkeiten und Sollbewegungen für den Roboter fest (4). Die Bahnplanung erzeugt aus den gewählten Tasks eine Roboterbahn, die zur Bearbeitung verfahren werden muss (5). Die Bahnregelung (6) zielt auf eine schnelle Einregelung der von der Bahnplanung vorgegebenen Kraft- und Positionsbahnen ab, um das gewünschte Bearbeitungsergebnis zu erzielen. Die Verarbeitung der Sensordaten sowie die verschiedenen Planungs- und Regelungsmethoden nutzen Methoden des ML in Kombination mit wissensbasierten Ansätzen (7). Zur automatisierten Roboterprogrammierung wird eine Simulation eingesetzt, die es dem Roboter erlaubt, die für eine Bearbeitungsaufgabe erforderlichen Tätigkeiten optimal zu planen.
Ein adaptives, digitales Gesamtsystem zur automatisierten Wiederaufbereitung unterschiedlicher Gerätekomponenten ist das Ziel des Vorhabens.
Das FutureWorkLab ist ein Innovationslabor für Arbeit, Mensch und Technik am Standort Stuttgart. Die Abteilung Kognitive Produktionstechnik des IFF ist am FutureWorkLab II beteiligt.
Für Montageaufgaben ist die flexible Roboterprogrammierung bislang noch aufwendig. Dies zu verbessern, ist das Ziel des Forschungsprojekts »Rob-aKademI«. Die darin genutzten Technologien, allen voran das Maschinelle Lernen, sollen die Programmierung erleichtern und autonomer machen.
Die Partner im Forschungsprojekt »Rob-aKademI«, darunter das Institut für Industrielle Fertigung und Fabrikbetrieb IFF der Universität Stuttgart und das Fraunhofer IPA, entwickeln Technologien, die die Roboterprogrammierung für Montageaufgaben vereinfachen und mehr automatisieren sollen. Grundlage hierfür ist ein rein digitales Abbild, also ein digitaler Zwilling, der Produktionsumgebung. Dieses Abbild verbunden mit einem speziellen Programmiergerüst wird in einer physikalischen Simulationsumgebung genutzt, um Roboter Fähigkeiten für das flexible Montieren lernen zu lassen. Roboter erkunden in der Simulationsumgebung autonom ihre Umgebung, planen darauf aufbauend ihr Verhalten und optimieren es selbstständig bzw. lernen fortlaufend.
Genutzt wird hierfür Künstliche Intelligenz (KI), und genauer maschinelles Lernen und dessen Teilgebiet des sogenannten »Reinforcement Learning« (RL). Dieses meint, dass ein Algorithmus ähnlich dem Menschen nach dem Prinzip Versuch und Irrtum lernt. Er erhält ein Belohnungssignal für eine gelungene Aktion, um schrittweise besser zu werden.

Ziel des Forschungs- und Entwicklungsprojektes zur KI-basierten Roboterkalibrierung (KIRK) ist es, durch Maschinelles Lernen neue softwaregetriebene Kalibriermethoden für Industrieroboter zu entwickeln, um deren Genauigkeit zu erhöhen. Initiatoren des Gemeinschaftsprojekts sind das IFF der Universität Stuttgart, die DHBW Karlsruhe und der Softwarehersteller ArtiMinds Robotics.
Das Institut für Industrielle Fertigung und Fabrikbetrieb (IFF) der Universität Stuttgart und das Robot-and-Human-Motion-Lab (RaHM-Lab) der Dualen Hochschule Baden-Württemberg Karlsruhe übernehmen im Projekt die Grundlagenforschung.
Pressemitteilung von ArtiMinds Robotics
Presseresonanz im Internet
Artikel in den VDI-Nachrichten
Artikel in der Automationspraxis
Studentenjobs
Suchen Sie eine Bachelor-/Masterarbeit oder eine HiWi-Stelle im Bereich eines der oben aufgeführten Forschungsthemen? Interessierte Studierende können sich direkt an uns wenden.
Publikationen des Bereichs Kognitive Produktionssysteme
- V. Bezold, P. Wagner, J. Hofmann, M. Huber, and A. Sauer, “Trustworthy and explainable deep reinforcement learning for safe and energy-efficient process control: A use case in industrial compressed air systems,” Energy and AI, vol. 24, p. 13, 2026, doi: 10.1016/j.egyai.2026.100685.
- C. Braun, J. Raible, and M. Huber, “Physics-informed machine learning in prognostics and health management: a systematic literature review,” Journal of Intelligent Manufacturing, 2026, doi: 10.1007/s10845-026-02930-3.
- T. Eberhardt, F. Fuchs, W. Schaaf, A. Verl, and M. Huber, “Enhancing Enquiry Response Efficiency: Methods for Article Data Extraction in Manufacturing,” in Proceedings of 4th International Conference on Intelligent Systems Design and Engineering Applications : Proceedings of ISDEA 2025. 19.-21.04.2025, Seoul, South Korea, Singapore: Springer, 2026, pp. 3–15. doi: 10.1007/978-981-95-1802-9_1.
- K. Abdou, A. Ibrahim, K. Binder, and M. Huber, “Nest smarter, not harder: a hybrid vision-based deep reinforcement learning agent for packing 2D irregular geometries by rotational placement,” Journal of Intelligent Manufacturing, vol. 37, Art. no. 4, 2026, doi: 10.1007/s10845-025-02620-6.
- T. Mayr et al., “Enhancing Process Planning in the Automotive Industry: Extracting Procedural Knowledge from Assembly Operation Descriptions using Large Language Models,” Procedia CIRP, vol. 138, pp. 797–802, 2026, doi: 10.1016/j.procir.2026.01.137.
- S. Durnagöz, S. M. Portnoy, M. Mayer, and M. Huber, “Expulsion Prediction in Resistance Spot Welding - Process Optimization with Explainability Methods Language Models,” Procedia CIRP, vol. 138, pp. 739–744, 2026, doi: 10.1016/j.procir.2026.01.127.
- C. Michelberger, K. Klöpfer, and M. Huber, “Why cost estimation matters for design decisions in the early phases of product development and what practitioners expect from artificial intelligence,” Proceedings of the Design Society, vol. 6, pp. 717–726, 2026, doi: 10.1017/pds.2026.10430.
- V. Bezold, P. Wagner, J. Hofmann, M. Huber, and A. Sauer, “Trustworthy and explainable deep reinforcement learning for safe and energy-efficient process control: A use case in industrial compressed air systems,” Energy and AI, p. 13, 2026, doi: 10.1016/j.egyai.2026.100685.
- C. Michelberger, K. Klöpfer, and M. Huber, “Toward a Method for Accurate and Explainable Cost Estimation Using Artificial Intelligence in Product Development,” in Business Information Systems : 26th International Conference, BIS 2026, Prague, Czech Republic, June 10-12, 2026, Proceedings, Cham: Springer, 2026, pp. 171–182. doi: 10.1007/978-3-032-26363-6_13.
- C. Buchner et al., “Comparing few-shot learning methods in various application scenarios for quality prediction in ultrasonic wire bonding,” The International Journal of Advanced Manufacturing Technology, p. 19, 2026, doi: 10.1007/s00170-025-17356-z.
- A. Al Assadi, Y. Wang, F. Nägele, W. Kraus, and M. Huber, “Deep reinforcement learning based approach for the search and engagement phase of the robotic screw unfastening process,” Journal of Intelligent Manufacturing, vol. 37, Art. no. 6, 2026, doi: 10.1007/s10845-025-02643-z.
- M.-P. Radtke, M. Huber, and J. Bock, “RDF-based knowledge graph integration with deep learning for fault diagnosis,” Advanced Engineering Informatics, vol. 71, pp. 104422, 14, 2026, doi: 10.1016/j.aei.2026.104422.
- D. Singh, L. Höltge, A. Al Assadi, D. Bargmann, W. Kraus, and M. Huber, “Towards Automated Disassembly for Battery Removal of Robot Vacuum Cleaners,” Procedia CIRP, vol. 140, pp. 952–957, 2026, doi: 10.1016/j.procir.2026.05.160.
- F. Mauthe, C. Braun, J. Raible, P. Zeiler, and M. Huber, “A Novel Taxonomy and Approaches for the Identification of Frequently Occurring Regularities in Degradation Processes of Engineering Systems,” International Journal of Prognostics and Health Management, p. 25, 2026, doi: 10.36001/IJPHM.2026.v17i1.4411.
- B. Fresz et al., “Integrating XAI into Safe AI Development and AI Certification Processes: An Expert-Based Analysis,” in Artificial Intelligence in HCI : 7th International Conference, AI-HCI 2026, Held as Part of the 28th HCI International Conference, HCII 2026, Montreal, QC, Canada, July 26-31, 2026, Proceedings, Part III, Cham: Springer, 2026, pp. 219–242. doi: 10.1007/978-3-032-30849-8_13.
- B. Elmakhzangy et al., “UAV-Carried Multi-Sensor System for Detecting People and Monitoring Vital Signs in Open-Field Rescue Scenarios,” IEEE Access, vol. 14, pp. 58381–58397, 2026, doi: 10.1109/ACCESS.2026.3683600.
- F. Fuchs, M. Biller, and M. Huber, “Conformity Assessment of Machine Learning-Based Quality Assurance: A Gap Analysis,” in 2025 IEEE 23rd International Conference on Industrial Informatics : 12.-15.07.2025, Kunming, China, IEEE, 2025, p. 8. doi: 10.1109/INDIN64977.2025.11279536.
- J. Stahl, S. Zengl, A. Frommknecht, C. Jauch, and M. Huber, “Algorithmic assessment of drag on thermally cut sheet metal edges,” Technisches Messen : Plattform für Methoden, Systeme und Anwendungen in der Messtechnik, vol. 92, Art. no. 1–2, 2025, doi: 10.1515/teme-2024-0090.
- M.-P. Radtke, M. Huber, and J. Bock, “RDF-based knowledge graph integration with deep learning for fault diagnosis,” Advanced Engineering Informatics, vol. 71, pp. 104422, 14, 2025, doi: 10.1016/j.aei.2026.104422.
- C. Braun and M. Huber, “Hybrid AI-Driven Advances in Prognostics and Health Management Within Manufacturing Environments,” in New Digital Work II : Digital Sovereignty of Companies and Organizations, Cham: Springer, 2025, pp. 109–123. doi: 10.1007/978-3-031-69994-8_7.
- T. Körner, M. C. May, and M. Huber, “LLMs as Data Preprocessors for Natural Language Processing in Manufacturing,” in 30th IEEE International Conference on Emerging Technologies and Factory Automation : 09.-12.09.09.2025, Porto, Portugal, IEEE, 2025. doi: 10.1109/ETFA65518.2025.11205804.
- H. Amirkhanian Namagerdi, M. Walker, U. Hanebeck, and M. Huber, “Bridging Bayesian Inference and Neural Network Training: Equivalence of KBNN and Statistical Linearization,” in 28th International Conference on Information Fusion : 07.-10.07.2025, Rio de Janeiro, Brazil, IEEE, 2025. doi: 10.23919/FUSION65864.2025.11124135.
- D. Brajovic, D. Kreplin, and M. Huber, “How Data-Related AI Research can Support Technical Solutions for Regulatory Compliance,” in Workshop on Regulatable ML at the 39th Conference on Neural Information Processing Systems (NeurIPS 2025) : 02.-07.12.2025, San Diego, USA, San Diego, USA, 2025, p. 23.
- M. Albus, T. Hornek, W. Kraus, and M. Huber, “Towards scalability for resource reconfiguration in robotic assembly line balancing problems using a modified genetic algorithm,” Journal of Intelligent Manufacturing, vol. 36, Art. no. 2, 2025, doi: 10.1007/s10845-023-02292-0.
- T. Eberhardt, F. Fuchs, W. Schaaf, M. Huber, and A. Verl, “Towards Automated or Assisted Requirements Extraction and Analysis Using an LLM-based Multi-Agent System: A Case Study,” in IEEE 31st International Conference on Engineering, Technology and Innovation (ICE 2025) : AI-driven Industrial Transformation: Digital Leadership in Technology, Engineering, Innovation & Entrepreneurship. 16.-19.06.2025, Valencia, Spain, IEEE, 2025. doi: 10.1109/ICE/ITMC65658.2025.11106535.
- F. Jordan et al., “Barrel Instance Segmentation and Grasping for (Semi-)Autonomous Excavators,” in Seventeenth International Conference on Machine Vision (ICMV 2024) : 10.-13.10.2024, Edinburg, UK, Bellingham, USA: SPIE, 2025. doi: 10.1117/12.3055172.
- D. Bargmann, W. Kraus, and M. Huber, “Force Plates for Analyzing, Recording and Teaching Forces of Dis-/Assembly Processes for Robot Programming-by-Demonstration,” in 2025 IEEE 21st International Conference on Automation Science and Engineering (CASE), IEEE, 2025, pp. 533–540. doi: 10.1109/case58245.2025.11163935.
- B. Fresz, D. Brajovic, and M. Huber, “AI Certification: Empirical Investigations into Possible Cul-De-Sacs and Ways Forward,” in Symposium on Scaling AI Assessments : 30.09.-01.10.2024, Cologne, Saarbrücken and Wadern: Schloss Dagstuhl - Leibniz-Zentrum für Informatik, 2025, pp. 13:1–13:4. doi: 10.4230/OASIcs.SAIA.2024.13.
- A. Kernbach et al., “Automotive Wire Harness Connector Installation Using Skill-Based Robotic Programming,” in European Robotics Forum 2025 : Boosting the Synergies between Robotics and AI for a Stronger Europe, Cham: Springer, 2025, pp. 168–173. doi: 10.1007/978-3-031-89471-8_26.
- H. Monke, B. Sae-Chew, B. Fresz, and M. Huber, “From Confusion to Clarity: ProtoScore - A Framework for Evaluating Prototype-Based XAI,” in ACM FAccT ’25: Proceedings of the 2025 ACM Conference on Fairness, Accountability, and Transparency : 23.-26.06.2024, Athens, Greece, New York: Association for Computing Machinery, 2025, pp. 2215–2231. doi: 10.1145/3715275.3732151.
- H. Amirkhanian Namagerdi and M. Huber, “From Overfitting to Reliability: Introducing the Hierarchical Approximate Bayesian Neural Network,” arXiv, p. 26, 2025, doi: 10.48550/arXiv.2512.13111.
- B. Fresz et al., “The Contribution of XAI for the Safe Development and Certification of AI: An Expert-Based Analysis,” in Workshop on Regulatable ML at the 39th Conference on Neural Information Processing Systems (NeurIPS 2025) : 02.-07.12.2025, San Diego, USA, San Diego, USA, 2025, p. 25.
- C. Buchner et al., “Machine learning-driven multi-objective parameter optimization for sustainable, efficient, and high-quality ultrasonic wire bonding,” Journal of Intelligent Manufacturing, vol. 36, 2025, doi: 10.1007/s10845-025-02615-3.
- F. Rapp, D. Kreplin, M. Huber, and M. Roth, “Reinforcement learning-based architecture search for quantum machine learning,” Machine Learning: Science and Technology, vol. 6, Art. no. 1, 2025, doi: 10.1088/2632-2153/adaf75.
- A. Al Assadi, Y. Wang, F. Nägele, W. Kraus, and M. Huber, “Deep reinforcement learning based approach for the search and engagement phase of the robotic screw unfastening process,” Journal of Intelligent Manufacturing, vol. 36, 2025, doi: 10.1007/s10845-025-02643-z.
- J. Yu, T. Pychynski, and M. Huber, “Causal Mechanism Estimation in Multi-Sensor Systems Across Multiple Domains,” in 28th International Conference on Information Fusion : 07.-10.07.2025, Rio de Janeiro, Brazil, IEEE, 2025. doi: 10.23919/FUSION65864.2025.11124131.
- F. Jordan, J. Lindermayr, R. Bormann, and M. Huber, “Low-effort Iterative Dataset Generation Pipeline for Unknown Object Instance Segmentation,” in 2025 IEEE/RSJ International Conference on Intelligent Robots and Systems : 19.-25.10.2025, Hangzhou, China, IEEE, 2025, pp. 18612–18619. doi: 10.1109/IROS60139.2025.11246370.
- K. Leiner, K. K. Kollar, and M. Huber, “Learning from Failure: Improving the Machine Learning Performance in Laser Cutting Defect Detection,” Procedia CIRP, vol. 134, pp. 645–650, 2025, doi: 10.1016/j.procir.2025.02.176.
- C. Hennebold, J. Krauß, and M. Huber, “Synthetic Data Generation Using Causal Models for Injection Molding Processes,” Procedia CIRP, vol. 134, pp. 831–836, 2025, doi: 10.1016/j.procir.2025.02.202.
- K. Abdou, A. Ibrahim, K. Binder, and M. Huber, “Nest smarter, not harder: a hybrid vision-based deep reinforcement learning agent for packing 2D irregular geometries by rotational placement,” Journal of Intelligent Manufacturing, vol. 36, 2025, doi: 10.1007/s10845-025-02620-6.
- M.-A. Zöller, M. Lindauer, and M. Huber, “Auto-sktime: Automated Time Series Forecasting,” in Learning and Intelligent Optimization : 18th International Conference, LION 18, Ischia Island, Italy, June 9-13, 2024, Revised Selected Papers, Cham: Springer, 2025, pp. 456–471. doi: 10.1007/978-3-031-75623-8_35.
- M. Liewald, B. Vogel-Heuser, T. Bergs, M. Huber, and P. Kröger, “Advancing data-driven process modeling in metal forming,” at Automatisierungstechnik : Methoden und Anwendungen der Steuerungs-, Regelungs- und Informationstechnik, vol. 73, Art. no. 3, 2025, doi: 10.1515/auto-2024-0118.
- B. Fresz et al., “The Contribution of XAI for the Safe Development and Certification of AI: An Expert-Based Analysis,” in Workshop on Regulatable ML at the 39th Conference on Neural Information Processing Systems (NeurIPS 2025) : 02.-07.12.2025, San Diego, USA, San Diego, USA, 2025, p. 25.
- P. Wagner, T. Nagel, P. Leube, and M. Huber, “Sample-Efficient Bayesian Transfer Learning for Online Machine Parameter Optimization,” in 2025 IEEE Conference on Artificial Intelligence (CAI) : 05.-07.05.2025, Santa Clara, California, USA, IEEE, 2025, pp. 9–15. doi: 10.1109/CAI64502.2025.00008.
- C. Hennebold and M. Huber, “Graphical Causal Model based Bayesian Optimization for Industrial Process Parameterization,” in 2025 IEEE Conference on Artificial Intelligence (CAI) : 05.-07.05.2025, Santa Clara, California, USA, IEEE, 2025, pp. 33–38. doi: 10.1109/CAI64502.2025.00012.
- M. Zürn et al., “Robotic Wiring Harness Bin Picking Solution Using a Deep-Learning-Based Spline Prediction and a Multi-stereo Camera Setup,” in Advances in Automotive Production Technology - Digital Product Development and Manufacturing : Stuttgart Conference on Automotive Production (SCAP2024), Cham: Springer, 2025, pp. 319–334. doi: 10.1007/978-3-031-88831-1_25.
- H. Monke, B. Fresz, M. Bernreuther, Y. Chen, and M. Huber, “Efficiently Transforming Neural Networks into Decision Trees: A Path to Ground Truth Explanations with RENTT,” arXiv, Art. no. Preprint, 2025, doi: 10.48550/arXiv.2511.09299.
- S. Durnagöz, M. Berg, M. Mayer, and M. Huber, “Direct process control in resistance spot welding in the series production line,” in 2025 11th International Conference on Control, Automation and Robotics : April 18-20, 2025, Kyoto, Japan, Piscataway, NJ: IEEE, 2025, pp. 399–404. doi: 10.1109/ICCAR64901.2025.11072981.
- M. Hagelüken, M. Huber, and M. Roth, “Data Efficient Prediction of excited-state properties using Quantum Neural Networks,” New Journal of Physics, vol. 27, 2025, doi: 10.1088/1367-2630/add203.
- J. Yu, T. Pychynski, and M. Huber, “Multi-Domain Causal Discovery and Downstream Applications in Manufacturing Systems,” in 2025 IEEE Sensor Data Fusion: Trends, Solutions, Applications (SDF) : 24.-26.11.2025, Bonn, IEEE, 2025. doi: 10.1109/SDF67080.2025.11330694.
- R. Wang, X. Hou, S. Schmedding, and M. Huber, “STAY Diffusion: Styled Layout Diffusion Model for Diverse Layout-to-Image Generation,” in 2025 IEEE/CVF Winter Conference on Applications of Computer Vision (WACV) : 28.02.-04.03.2025, Tucson, USA, IEEE, 2025, pp. 3855–3865. doi: 10.1109/WACV61041.2025.00379.
- B. Fresz, L. Lörcher, and M. Huber, “Classification Metrics for Image Explanations : Towards Building Reliable XAI-Evaluations,” in FAccT ’24: Proceedings of the 2024 ACM Conference on Fairness, Accountability, and Transparency : 03.-06.06.2024, Rio de Janeiro, Brazil, New York: Association for Computing Machinery, 2024, p. 19. doi: 10.1145/3630106.3658537.
- T. Nagel and M. Huber, “Identifying Ordinary Differential Equations for Data-efficient Model-based Reinforcement Learning,” in 2024 International Joint Conference on Neural Networks (IJCNN) : 30.06.-05.07.2024, Yokohama, Japan, IEEE, 2024. doi: 10.1109/IJCNN60899.2024.10650369.
- X. Wu, E. Wedernikow, and M. Huber, “Data-Efficient Uncertainty-Guided Model-Based Reinforcement Learning with Unscented Kalman Bayesian Neural Networks,” in 2024 American Control Conference (ACC) : 10.-12.07.2024, Toronto, Canada, IEEE, 2024, pp. 104–110. doi: 10.23919/ACC60939.2024.10644690.
- S. Durnagöz, M. Huber, M. Mayer, and P. Reimann, “An Approach to Inline Monitoring of the Electrode State in Resistance Spot Welding,” International Journal of Electrical and Electronic Engineering & Telecommunications, vol. 13, Art. no. 3, 2024, doi: 10.18178/ijeetc.13.3.245-251.
- S. Durnagöz et al., “A Novel Approach for Unsupervised Sensor Error Classification,” in 57th CIRP Conference on Manufacturing Systems 2024 (CMS 2024), G. Putnik, Ed., Elsevier, 2024, pp. 206–213. doi: 10.1016/j.procir.2024.10.077.
- F. Graf, J. Lindermayr, B. Graf, W. Kraus, and M. Huber, “HIPer: A Human-Inspired Scene Perception Model for Multifunctional Mobile Robots,” IEEE Transactions on Robotics, vol. 40, pp. 4668–4683, 2024, doi: 10.1109/TRO.2024.3420799.
- S. Durnagöz, M. Mayer, and M. Huber, “An Approach for Expulsion Predicting in Resistance Spot Welding,” Procedia CIRP, vol. 130, pp. 1732–1738, 2024, doi: 10.1016/j.procir.2024.10.308.
- D. Bargmann, W. Kraus, and M. Huber, “Enabling Maintainablity of Robot Programs in Assembly by Extracting Compositions of Force- and Position-Based Robot Skills from Learning-from-Demonstration Models,” in 2024 IEEE/RSJ International Conference on Intelligent Robots and Systems : 14.-18.10.2024, Abu Dhabi, UAE, IEEE, 2024, pp. 9227–9234. doi: 10.1109/IROS58592.2024.10802802.
- M.-P. Radtke, M. Huber, and J. Bock, “Encoding Machine Phase Information into Heterogeneous Graphs for Adaptive Fault Diagnosis,” in 29th IEEE International Conference on Emerging Technologies and Factory Automation : 10.-13.09.09.2024, Padova, Italy, IEEE, 2024. doi: 10.1109/ETFA61755.2024.10711048.
- T. Mayr, M. Huber, R. Hensel, and M. Keil, “Process Optimization in Process Planning using a Multidimensional Approach in the Automotive Assembly,” Procedia CIRP, vol. 126, pp. 751–756, 2024, doi: 10.1016/j.procir.2024.08.303.
- T. Mayr, R. Hensel, and M. Huber, “Integration of a Data-Driven Multi-Criteria Decision Support System for Productivity Enhancement in Manual Assembly Process Planning,” Procedia CIRP, vol. 130, pp. 1653–1658, 2024, doi: 10.1016/j.procir.2024.10.296.
- J. Yu, T. Pychynski, K. S. Barsim, and M. Huber, “Causal Knowledge in Data Fusion: Systematic Evaluation on Quality Prediction and Root Cause Analysis,” in 27th International Conference on Information Fusion : 07.-11.07.2024, Venice, Italy, IEEE, 2024. doi: 10.23919/FUSION59988.2024.10706429.
- C. Hennebold, M. M. Islam, J. Krauß, and M. Huber, “Combination of Process Mining and Causal Discovery Generated Graph Models for Comprehensive Process Modeling,” Procedia CIRP, vol. 130, pp. 1296–1302, 2024, doi: 10.1016/j.procir.2024.10.242.
- M. Walker, H. Amirkhanian Namagerdi, M. Huber, and U. Hanebeck, “Trustworthy Bayesian Perceptrons,” in 27th International Conference on Information Fusion : 07.-11.07.2024, Venice, Italy, IEEE, 2024. doi: 10.23919/FUSION59988.2024.10706490.
- D. Brajovic and M. Huber, “Vertiefung: Anhaltspunkte für eine technische Umsetzung der KI-Verordnung,” in Praxishandbuch KI und Recht : Rechtliche Aspekte beim Einsatz von Künstlicher Intelligenz - inkl. der neuen KI-Verordnung der EU, Freiburg and München and Stuttgart: Haufe Group, 2024, pp. 215–239.
- B. Fresz, E. Dubovitskaya, D. Brajovic, M. Huber, and C. Horz, “How should AI decisions be explained? Requirements for Explanations from the Perspective of European Law,” in Proceedings of the Seventh AAAI/ACM Conference on AI, Ethics, and Society : Vol. 7 (2024). October 21-23, 2024, San Jose, California, USA, Washington, DC, USA: AAAI Press, 2024, pp. 438–450.
- R. Wang, S. Schmedding, and M. Huber, “Improving the Effectiveness of Deep Generative Data,” in 2024 IEEE/CVF Winter Conference on Applications of Computer Vision (WACV) : 04.-08.01.2024, Waikoloa, Hawaii, USA, 2024, pp. 4910–4920. doi: 10.1109/WACV57701.2024.00485.
- C. Buchner, C. Seidler, M. Huber, H. Eigenbrod, H.-G. von Ribbeck, and F. Schlicht, “Machine learning-based shear force quality prediction of ultrasonic wire bonds: utilizing process data and machine data without additional sensors,” The International Journal of Advanced Manufacturing Technology, vol. 133, Art. no. 11–12, 2024, doi: 10.1007/s00170-024-14055-z.
- J. Maier, E. Colangelo, T.-F. Hinrichsen, D. K. Tran, H.-H. Wiendahl, and M. Huber, “Simulation Discovery and Semi-Automatic Scenario Generation for Evaluation of Turbulence in Production Systems,” Procedia CIRP, vol. 130, pp. 1623–1631, 2024, doi: 10.1016/j.procir.2024.10.292.
- J. Yu, T. Pychynski, and M. Huber, “Causal Knowledge in Data Fusion Subject to Latent Confounding and Measurement Error,” in 2024 IEEE International Conference on Multisensor Fusion and Integration for Intelligent Systems (MFI) : 04.-06.09.2024, Pilsen, Czechia, IEEE, 2024. doi: 10.1109/MFI62651.2024.10705789.
- M.-L. Schumacher and M. Huber, “Probabilistic Global Robustness Verification of Arbitrary Supervised Machine Learning Models,” in 27th International Conference on Information Fusion : 07.-11.07.2024, Venice, Italy, IEEE, 2024. doi: 10.23919/FUSION59988.2024.10706397.
- D. Brajovic and M. Huber, “Einführung: KI und die wichtigsten damit zusammenhängenden Begriffe und Probleme,” in Praxishandbuch KI und Recht : Rechtliche Aspekte beim Einsatz von Künstlicher Intelligenz - inkl. der neuen KI-Verordnung der EU, Freiburg and München and Stuttgart: Haufe Group, 2024, pp. 17–38.
- A. Al Assadi, L. Höltge, M. Brower-Rabinowitsch, F. Nägele, W. Kraus, and M. Huber, “Towards Circular Economy: Process Description, Requirements, and Data Set for Robot-based Disassembly of Small Electrical Appliances,” Procedia CIRP, vol. 130, pp. 903–908, 2024, doi: 10.1016/j.procir.2024.10.183.
- P. Takenaka, J. Maucher, and M. Huber, “ViPro: Enabling and Controlling Video Prediction for Complex Dynamical Scenarios using Procedural Knowledge,” in Neural-Symbolic Learning and Reasoning : 18th International Conference, NeSy 2024, Barcelona, Spain, September 9-12, 2024, Proceedings, Part I, Cham: Springer, 2024, pp. 62–83. doi: 10.1007/978-3-031-71167-1_4.
- B. Alt et al., “RoboGrind: Intuitive and Interactive Surface Treatment with Industrial Robots,” in 2024 IEEE International Conference on Robotics and Automation (ICRA 2024) : 13.-17.05.2023, Yokohama, Japan, 2024, pp. 2140–2146. doi: 10.1109/ICRA57147.2024.10611143.
- K. Abdou, O. Mohammed, G. Eskandar, A. Ibrahim, P.-A. Matt, and M. Huber, “Smart Nesting: Estimating Geometrical Compatibility in the Nesting Problem Using Graph Neural Networks,” Journal of Intelligent Manufacturing, vol. 35, Art. no. 6, 2024, doi: 10.1007/s10845-023-02179-0.
- R. Wang, S. Schmedding, and M. Huber, “Improving the Effectiveness of Deep Generative Data,” in Proceedings of the IEEE/CVF Winter Conference on Applications of Computer Vision (WACV) : 04.-08.01.2024, Waikoloa, Hawaii, USA, 2024, pp. 4910–4920. doi: 10.1109/WACV57701.2024.00485.
- F. Stöckl et al., “Autonomous Surface Grinding of Wind Turbine Blades,” in Intelligent Autonomous Systems 18 : Volume 2 Proceedings of the 18th International Conference IAS18-2023, Cham, Schweiz: Springer Nature, 2024, pp. 451–457. doi: 10.1007/978-3-031-44981-9_38.
- K. Abdou et al., “Nestability: A deep learning oracle for nesting scrap prediction in manufacturing industry,” Resources, Conservation & Recycling Advances, vol. 205, 2024, doi: 10.1016/j.resconrec.2024.107540.
- K. Leiner, J. Peter, and M. Huber, “Detection and Handling of Laser Cutting Parameter Changes during the Deployment of Machine Learning Models,” Procedia CIRP, vol. 130, pp. 126–132, 2024, doi: 10.1016/j.procir.2024.10.066.
- K. Leiner, T. Bosse, L. Keck, and M. Huber, “Explanation of the Acoustic Features for Detecting a Cut Interruption in the Laser Cutting Process,” Procedia CIRP, vol. 130, pp. 1801–1808, 2024, doi: 10.1016/j.procir.2024.10.319.
- K. Abdou, O. Mohammed, G. Eskandar, A. Ibrahim, P.-A. Matt, and M. Huber, “Smart Nesting: Estimating Geometrical Compatibility in the Nesting Problem Using Graph Neural Networks,” Journal of Intelligent Manufacturing, p. 17, 2023, doi: 10.1007/s10845-023-02179-0.
- X. Wu, C. Nitsche, M. Huber, and E. Wedernikow, “Towards Optimal Energy Management Strategy for Hybrid Electric Vehicle with Reinforcement Learning,” in The 35th IEEE Intelligent Vehicles Symposium (IV 2023) : 04.-07.06.2023, Anchorage, Alaska, USA, 2023, p. 7. doi: 10.1109/IV55152.2023.10186787.
- D. Brajovic, V. P. Göbels, J. Kutz, and M. Huber, “Merging (EU)-Regulation and Model Reporting,” in Workshop on Regulatable Machine Learning at the 37th Conference on Neural Information Processing Systems : 16.12.2023, New Orleans, USA, 2023, p. 12.
- M. Albus and M. Huber, “Resource Reconfiguration and Optimization in Brownfield Constrained Robotic Assembly Line Balancing Problems,” Journal of Manufacturing Systems, vol. 67, pp. 132–142, 2023, doi: 10.1016/j.jmsy.2023.01.001.
- M. Moosmann et al., “Performance Comparison of Supervised and Reinforcement Learning Approaches for Separating Entanglements in a Bin-Picking Application,” in Advances in Automotive Production Technology - Towards Software-Defined Manufacturing and Resilient Supply Chains : Stuttgart Conference on Automotive Production (SCAP2022), Wiesbaden: Springer Vieweg, 2023, pp. 158–167. doi: 10.1007/978-3-031-27933-1_15.
- J. Lindermayr, C. Odabasi, M. Völk, Y. Chen, R. Bormann, and M. Huber, “SynthRetailProduct3D (SyRePro3D): A Pipeline for Synthesis of 3D Retail Product Models with Domain Specific Details Based on Package Class Templates,” in Computer Vision Systems : 14th International Conference, ICVS 2023, Vienna, Austria, September 27-29, 2023, Proceedings, Cham: Springer Nature, 2023, pp. 230–242. doi: 10.1007/978-3-031-44137-0_20.
- M. Moosmann et al., “Using Meta-Learning to Reduce the Effort of Training New Workpiece Geometries for Entanglement Detection in Bin-Picking Applications,” in Advances in Automotive Production Technology - Towards Software-Defined Manufacturing and Resilient Supply Chains : Stuttgart Conference on Automotive Production (SCAP2022), Wiesbaden: Springer Vieweg, 2023, pp. 149–157. doi: 10.1007/978-3-031-27933-1_14.
- J. Lindermayr et al., “IPA-3D1K: A large Retail 3D Model Dataset for Robot Picking,” in 2023 IEEE/RSJ International Conference on Intelligent Robots and Systems : 01.-05.10.2023, Detroit, Michigan, USA, Piscataway, NJ, USA: IEEE Press, 2023, pp. 11404–11411. doi: 10.1109/IROS55552.2023.10342260.
- X. Wu, P. Wagner, and M. Huber, “Quantification of Uncertainties in Neural Networks,” in New Digital Work : Digital Sovereignty at the Workplace, Cham, Schweiz: Springer, 2023, pp. 276–287. doi: 10.1007/978-3-031-26490-0_16.
- D. Brajovic, P. Wagner, M. I. Kläb, B. Fresz, M. Huber, and u.a., “Model Reporting for Certifiable AI: A Proposal from Merging EU Regulation into AI Development,” arXiv, Art. no. TPreprint, 2023, doi: 10.48550/arXiv.2307.11525.
- K. Leiner, F. Dollmann, M. Huber, M. Geiger, and S. Leinberger, “Cut Interruption Detection in the Laser Cutting Process Using ROCKET on Audio Signals,” in IEEE International Conference on Industrial Informatics, INDIN′23 : 17.-20.07.2023, Lemgo, Deutschland, 2023, p. 6. doi: 10.1109/INDIN51400.2023.10218267.
- M. Veerappa, M. Anneken, N. Burkart, and M. Huber, “Chapter 9 - Explaining CNN classifier using association rule mining methods on time-series,” in Explainable Deep Learning AI : Methods and Challenges, Elsevier, 2023, pp. 173–189. doi: 10.1016/B978-0-32-396098-4.00015-6.
- J. Raible et al., “Artificial Neural Network Guided Compensation of Nonlinear Payload and Wear Effects for Industrial Robots,” in 2023 IEEE 19th International Conference on Automation Science and Engineering (CASE) : 26.-30.08.2023, Auckland, New Zealand, 2023, p. 8. doi: 10.1109/CASE56687.2023.10260559.
- J. Maier, J. Gram, M. Weisbarth, C. Hennebold, and M. Huber, “Unsupervised Event Abstraction for Automatic Process Modeling of PLC-controlled Automation Systems,” Procedia CIRP, vol. 120, pp. 631–636, 2023, doi: 10.1016/j.procir.2023.09.050.
- M. Anneken, M. Veerappa, M. Huber, C. Kühnert, F. Kronenwett, and G. Maier, “Explainable AI for Sensor-Based Sorting Systems,” Technisches Messen : Plattform für Methoden, Systeme und Anwendungen in der Messtechnik, vol. 90, Art. no. 3, 2023, doi: 10.1515/teme-2022-0097.
- M.-L. Schumacher and M. Huber, “Probabilistic Global Robustness Verification of Arbitrary Supervised Machine Learning Models,” in 2nd Workshop on Formal Verification of Machine Learning (WFVML 2023) : 28.07.2023, Honolulu, Hawaii, United States, 2023, p. 11.
- P. Takenaka, J. Maucher, and M. Huber, “Guiding Video Prediction with Explicit Procedural Knowledge,” in IEEE/CVF International Conference on Computer Vision Workshops (ICCVW) : 02.-06.10.2023, Paris, France, 2023, pp. 1076–1084. doi: 10.1109/ICCVW60793.2023.00116.
- H. B. Kim, A. Frommknecht, B. Bieberstein, J. Stahl, and M. Huber, “Automated End-of-Line Quality Assurance with Visual Inspection and Convolutional Neural Networks,” Technisches Messen : Plattform für Methoden, Systeme und Anwendungen in der Messtechnik, vol. 90, Art. no. 3, 2023, doi: 10.1515/teme-2022-0092.
- FORSCHUNG LEBEN berichtet
-
Im Universitätsmagazin FORSCHUNG LEBEN erschien in der Frühjahrsausgabe 2019 ein umfangreicher Artikel über die Forschungsarbeiten zur Künstlichen Intelligenz an der Universität Stuttgart. Redakteurin Andrea Mayer-Grenu besuchte auch die IFF-Abteilung Kognitive Systeme und ließ sich von Professor Marco Huber erklären, was es mit KI auf sich hat.

Marco Huber
Univ. Prof. Dr.-Ing.Stellvertretender Institutsleiter, Inhaber des Lehrstuhls Kognitive Produktionssysteme